-21 %
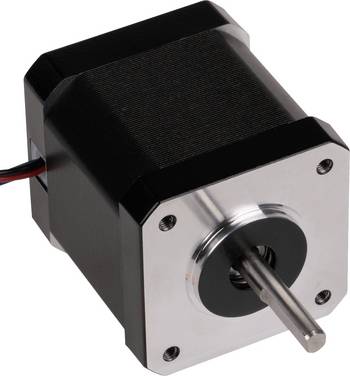
Joy-it Schrittmotor NEMA17-06 0.59 Nm 2 A 2 A Wellen-Durchmesser: 5 mm
159 Stück auf Lager
Sofort-Lieferung Mo., 2. Nov.
CHF 28.95CHF 22.95
inkl. MwSt.,
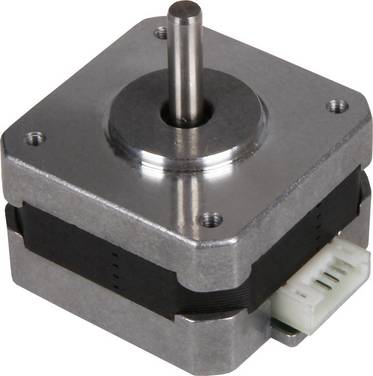
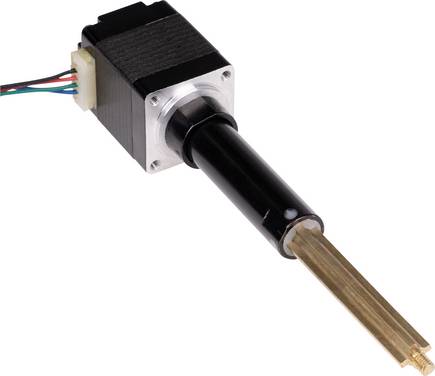
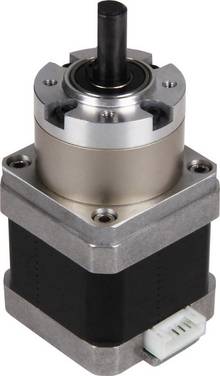


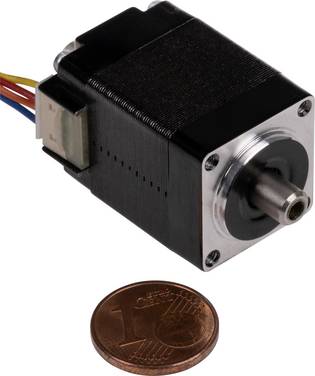
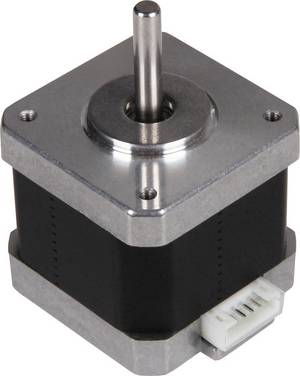
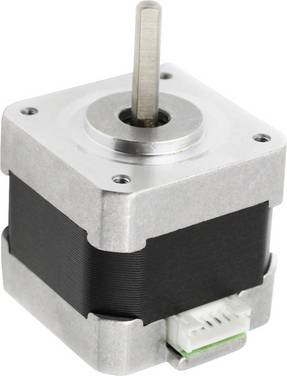
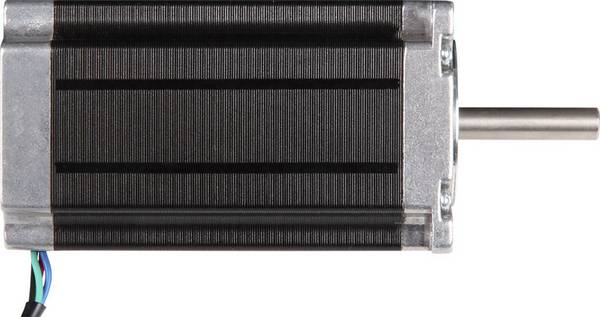
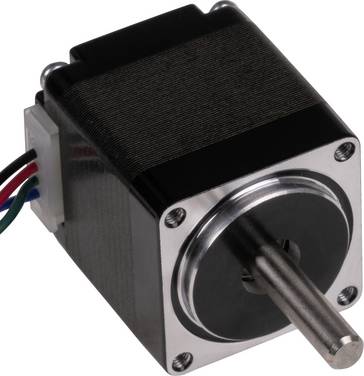
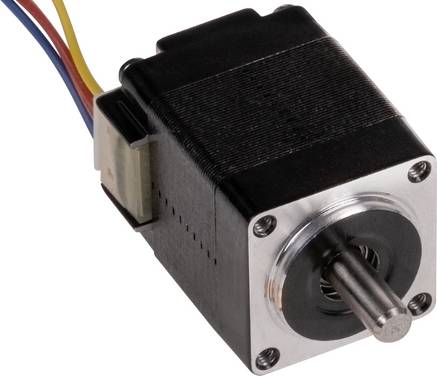
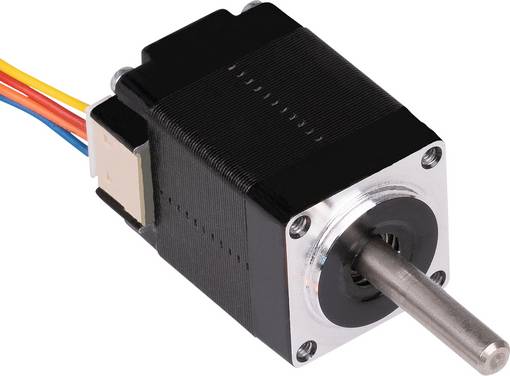

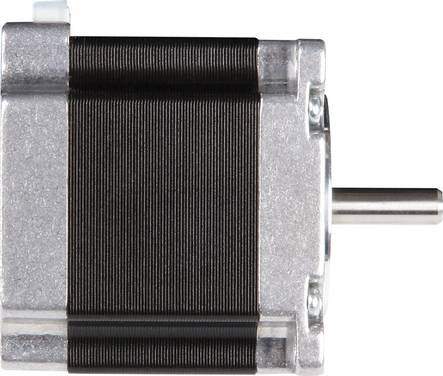
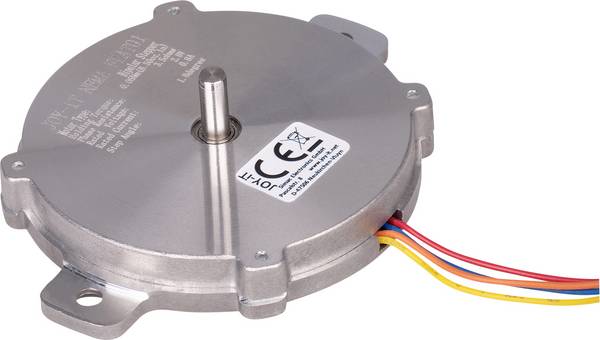
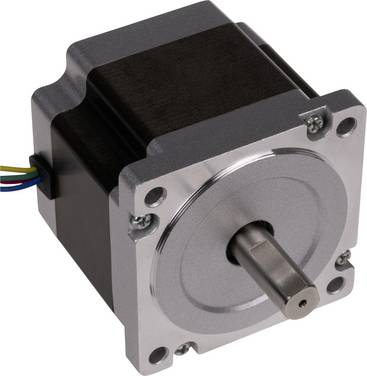
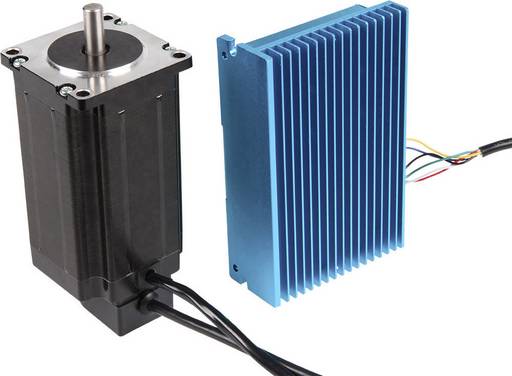

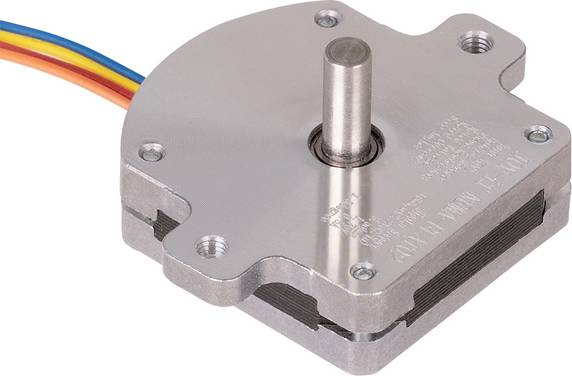

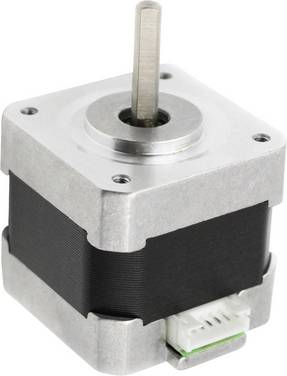
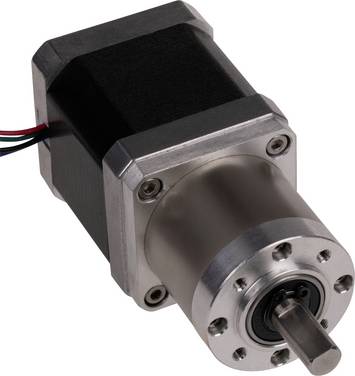
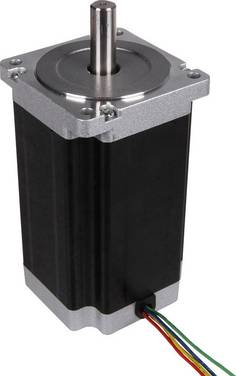
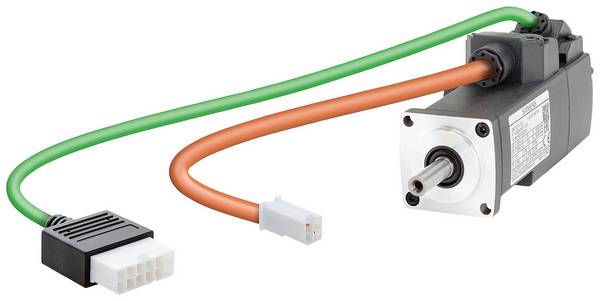
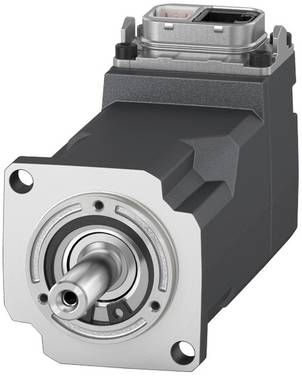
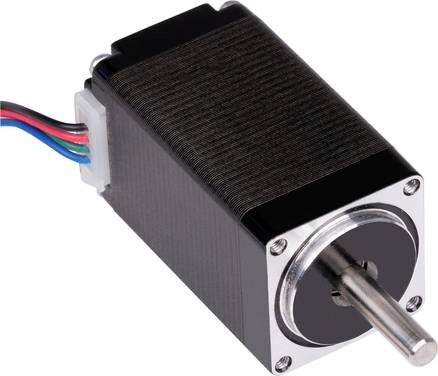
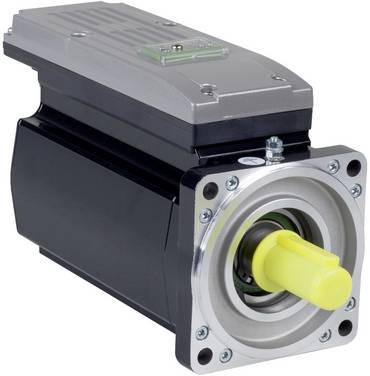
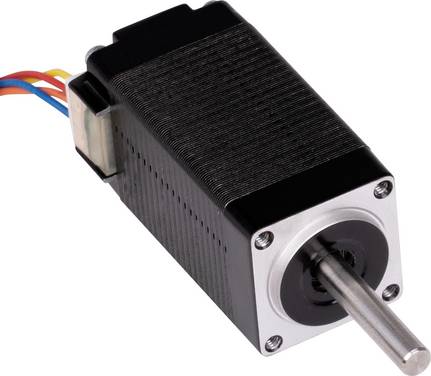
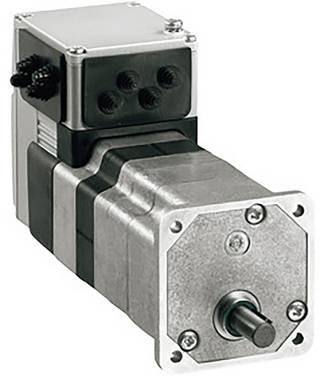
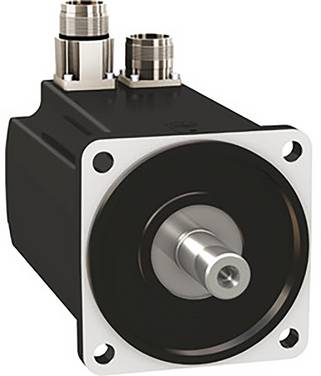
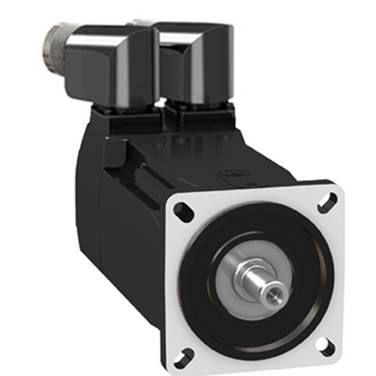
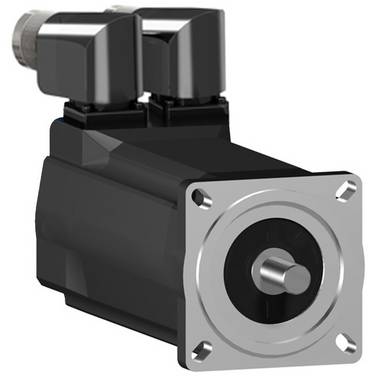
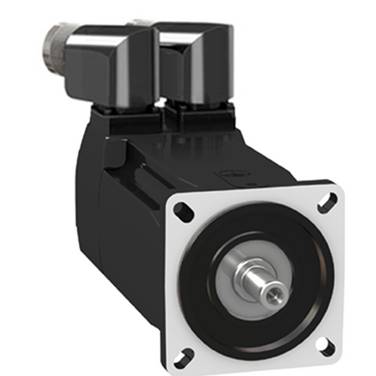
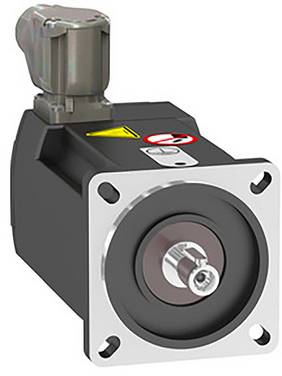
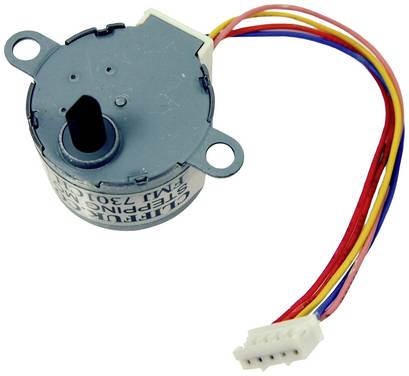

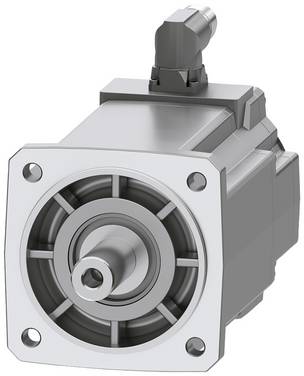
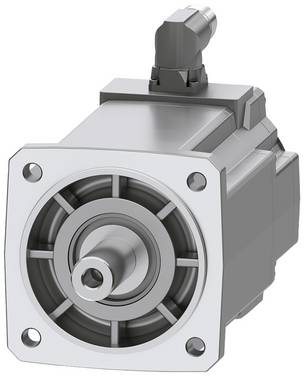
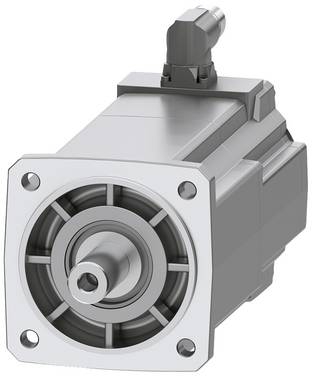
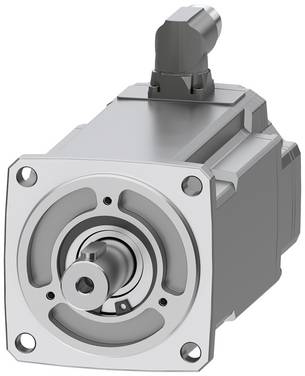
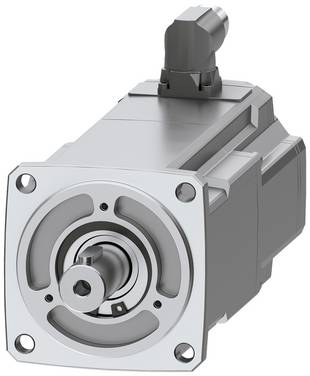
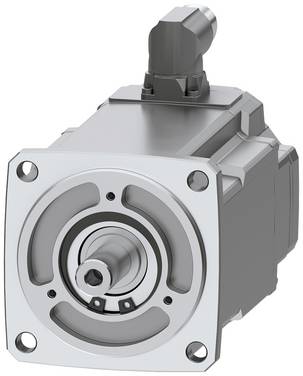
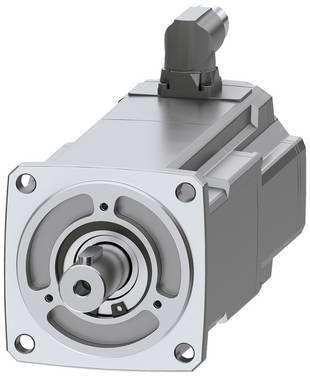
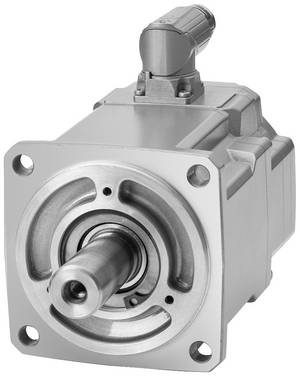
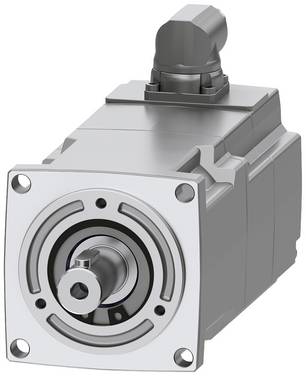
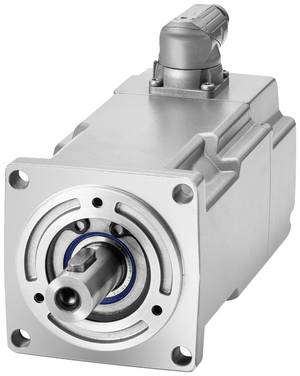
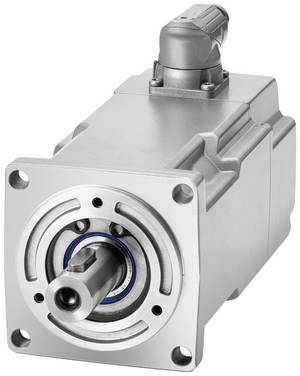
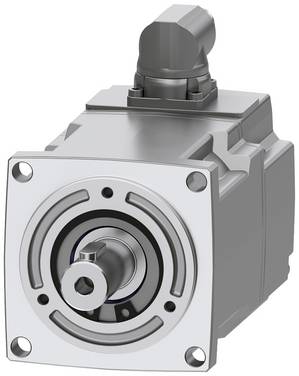
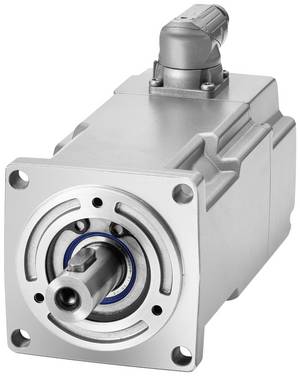
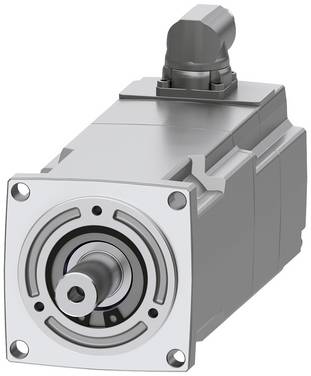
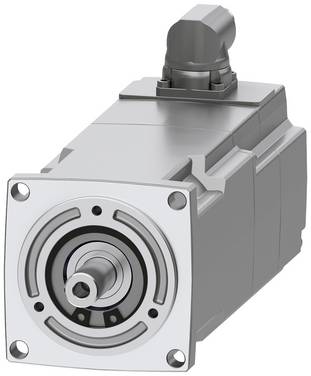
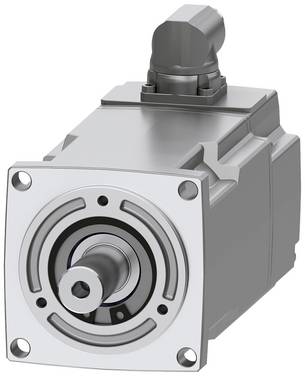

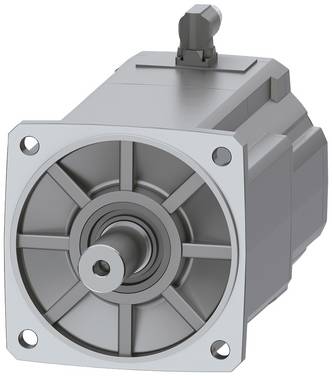





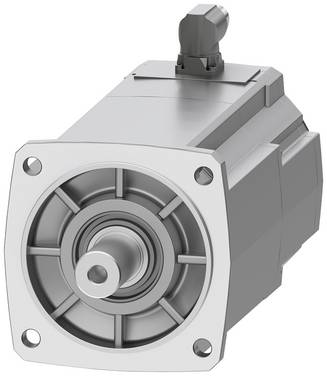
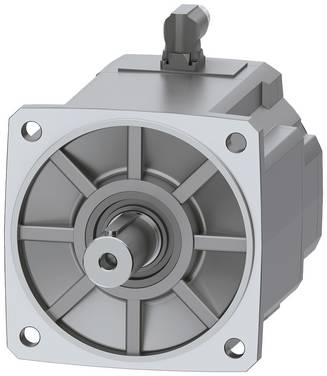

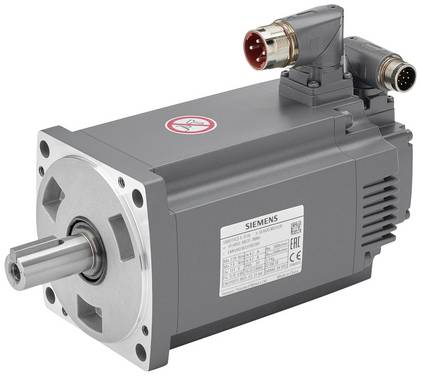
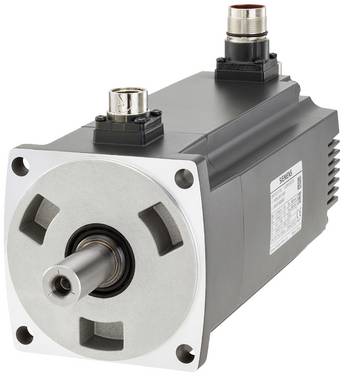
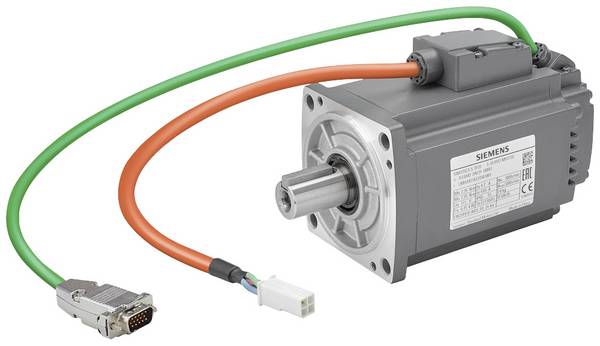


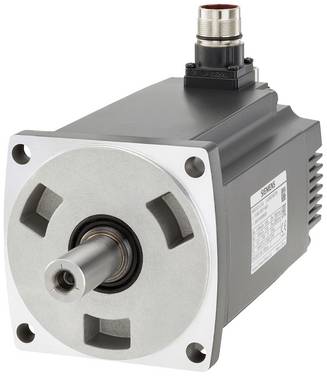

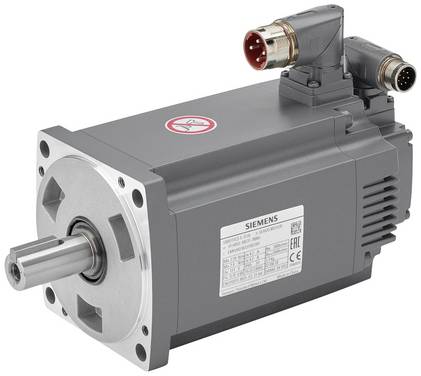
Eckige Schrittmotoren mit Stepper in unterschiedlichen Größen
Schrittmotoren sind elektrische Antriebe, mit denen es möglich ist, die durch den Rotor bewegte Welle um einen ganz bestimmten Winkel.
Die auch als Stepper bezeichneten Motoren besitzen damit anders als beispielsweise Drehmotoren die Fähigkeit, die angeschlossene Elemente nicht nur zu bewegen, sondern sie auch in einer bestimmten Position verharren zu lassen.
Die Besonderheit von Schrittmotoren ist dabei, dass zur Positionierung der Welle keine weiteren Komponenten wie Drehgeber oder Sensoren benötigt werden. Ihre Positionsbestimmung ist bereits integrierter Bestandteil des Motors.
So können sie deutlich einfacher verwendet werden als eine Kombination aus einem Motor und einem Positionsgeber.
Schrittmotoren werden dort eingesetzt, wo Drehbewegungen mit kleinen Schrittwinkeln und genauen Positionierungen nötig sind. In Robotern sorgen sie beispielsweise für die exakte Bewegung bei Pick-and-Place-Aufgaben, da sie die nötige feine Steuerung zulassen. Daneben sind sie dank ihrer Zuverlässigkeit und der genauen Positionierung auch in einer Vielzahl andere Bereiche zu finden: Handwerks- und Werkzeugmaschinen zählen ebenso dazu wie die Verwendung in der Automatisierungs-, Medizin- oder Regelungstechnik.
Schrittmotoren existieren in unterschiedlichen Varianten, die jedoch alle eine ähnliche Funktionsweise aufweisen:
So gibt es Reluktanz- und Permanentmagnet-Motoren oder auch eine Kombination aus beiden, den Hybrid-Schrittmotor. Das grundlegende Funktionsprinzip ist jedoch bei allen das gleiche.
Durch eine vielzahl unterschiedlich geschalteter Spulen (1a bis 2b) im außenliegenden Stator wird der innenliegende, bewegliche Rotor angetrieben.
Die nacheinander mit Strom versorgten Wicklungen erzeugen aufeinanderfolgende Magnetfelder, welche letztendlich die Drehbewegung des Rotors anregen oder diesen genau in einem bestimmten Winkel verharren lassen.
Vereinfachte Darstellung der Funktionsweise eines Schrittmotors
Beim Reluktanz-Schrittmotor besteht der Rotor aus einem gezahnten Weicheisenkern. Die Motoren sind vergleichsweise günstig, besitzen einen genauen Schrittwinkel und eignen sich für höhere Geschwindigkeiten, allerdings besitzen sie nur ein relativ kleines Drehmoment.
Fast gegenteilig präsentieren sich Permanentmagnet-Schrittmotoren. Sie besitzen einen zylindrischen, radial magnetisierten Permanentmagneten als Rotor. Dadurch ist die Auflösung der Schrittwinkel zwar größer, da weniger Spulen verbaut werden können, die Motoren besitzen dafür aber ein hohes Drehmoment.
Hybridschrittmotoren verbinden die Vorteile der beiden vorher genannten Antriebe. Hier wird der Rotor durch einen axialen Permanentmagneten mit gezahnten Kappen gebildet, die so gegeneinander versetzt sind, dass Nord- und Südpole sich abwechseln (siehe Grafik oben). Durch diesen Aufbau erzielen sie hohe Drehmomente bei kleinen und genauen Schrittwinkeln.
Neben den beschriebenen Vorteilen und Unterschieden der einzelnen Motorvarianten gibt es eine Reihe weiterer Merkmale, die Sie beim Kauf beachten sollten:
Schrittmotoren können eine unipolare oder bipolare Ansteuertechnik verwenden. Diese hat Auswirkungen auf verschiedene Aspekte wie die Drehzahl oder den Anschluss des Motors. Bipolare Schrittmotoren können je nach Schaltung höhere Drehzahlen erzeugen und ermöglichen bei niedrigen Drehzahlen ein höheres Drehmoment als unipolare. Dafür stellen sie jedoch auch größere Anforderungen an die jeweilige Stromversorgung und sind komplizierter anzuschließen.
Die Genauigkeit der Antriebe ist abhängig von der Anzahl der Schritte pro vollständiger Umdrehung. Die Schrittanzahl liegt in der Regel zwischen 24 und 200 Schritten, mittlerweile gibt es jedoch auch Motoren mit höheren Zahlen. Die Schrittzahl ist direkt mit dem Schrittwinkel verbunden: Dieser liegt beispielsweise für 200 Schritte bei 1,8 Grad. Auch dieser kann damit Aussagen zur Genauigkeit des Motors treffen.
Das Haltemoment gibt Auskunft darüber, mit welchem Moment der Motor bei Stillstand belastet werden darf. Das Haltemoment ist damit eine der wichtigsten Kennzahlen, da sie sowohl für die spätere Anwendung als auch für eine sichere Inbetriebnahme berücksichtigt werden muss.
Die Schutzart des Motors gibt Auskunft darüber, für welche Einsatzbereiche mit welchen Umwelteinflüssen der Antrieb später geeignet ist. Die Schutzart wird dabei meistens nach der internationalen IP-Norm angegeben.
Schrittmotoren gibt es teilweise auch schon mit integrierten Steuerelementen wie etwa Encodern zur Kontrolle der durchgeführten Schritte. Diese können gerade bei Automatisierungsprozessen eine lohnende Alternative oder auch eine Ergänzung im Bereich Computerized Numerical Control (CNC) sein. Sollten Sie ein Produkt mit Steuerung wählen, müssen Sie auf die richtigen Schnittstellen achten.